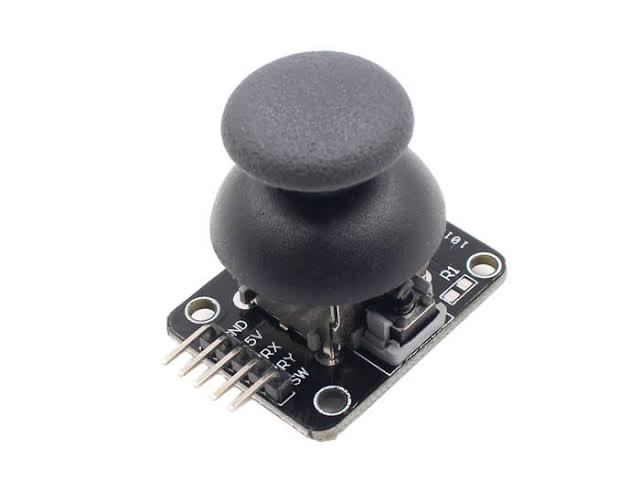
موديول عصا التحكم الثنائي المحاور (Dual-Axis Joystick Module – KY-023) – أداة التحكم التناظرية المستوحاة من أذرع ألعاب PlayStation!
يُعد موديول عصا التحكم KY-023 (المعروف بـ PS2 Thumb Joystick) وسيلة الإدخال الأكثر دقة وسلاسة للتحكم في الحركة ثنائية وثلاثية الأبعاد في مشاريع الأردوينو والروبوتات. يعتمد الموديول ميكانيكياً على مقاومتين متغيرتين (Potentiometers) موضوعتين بزاوية 90 درجة متعامدة لقياس الإمالة عبر المحورين X و Y، بالإضافة إلى زر ضغط رقمي تكتيكي (Tactile Pushbutton) مدمج يُفعّل عند الضغط المباشر على رأس العصا للأسفل (Z-Axis).
مبدأ العمل وسلوك الإشارة:
المحوران X و Y (مقاومتان بقيمة 10 kΩ): تعمل كل مقاومة كمجزئ جهد تناظري (Voltage Divider). عند ترك العصا حرة في المنتصف، تعود تلقائياً بواسطة النوابض الداخلية إلى نقطة المنتصف، لتعطي جهداً مقداره نصف جهد التغذية تقريباً (VCC/2≈2.5V).
المحور Z (الزر المدمج SW): مفتاح ميكانيكي عادي مفتوح (Normally Open). يتصل بأحد أطرافه بالأرضي، وعند النقر على العصا للأسفل يُغلق التماس ليُخرج إشارة Active LOW (0V).
أبرز المزايا والمواصفات:
تحكم تناظري سلس بدرجة حرية 360∘: يتيح التحكم في سرعة واتجاه الحركة تدريجياً، على عكس الأزرار الرقمية التي توفر حالة (تشغيل/إيقاف) فقط.
جهد تشغيل مرن: يعمل بكفاءة على 3.3V أو 5.0V DC، مما يجعله متوافقاً مع Arduino, ESP32, Raspberry Pi Pico, و STM32 (تتناسب قيم القراءة طردياً مع جهد التغذية المرجعي).
إرجاع ذاتي للمنتصف (Spring Return): تضمن النوابض الداخلية استقرار العصا بدقة عند نقطة الصفر بمجرد رفع إصبع الإبهام.
استهلاك طاقة ضئيل: يسحب تياراً منخفضاً جداً (أقل من 1.5mA عند 5V) ناتج عن مرور التيار عبر المقاومتين الداخليتين.
مخطط أطراف التوصيل (5-Pin Interface):
|
| GND | طاقة | الخط الأرضي المشترك. |
| +5V (VCC) | طاقة | خط التغذية (+3.3V إلى +5V DC). |
| VRx (أو X) | خرج تناظري | يمثل حركة المحور الأفقي (يتصل بمدخل تناظري مثل A0). |
| VRy (أو Y) | خرج تناظري | يمثل حركة المحور الرأسي (يتصل بمدخل تناظري مثل A1). |
| SW (Switch) | خرج رقمي | مخرج زر الضغط المدمج (يتصل بمنفذ رقمي مثل D2 مع تفعيل INPUT_PULLUP). |
تنبيه برمجي: منطقة الخمول الميتة (Deadzone Tuning)
بسبب التفاوت الميكانيكي في نوابض التصنيع، نادراً ما تستقر قراءة المنتصف على القيمة النظرية 512 تماماً (تتراوح عادة بين 490 و 535). يجب دائماً في الكود البرمجي تعريف منطقة ميتة (Deadband / Deadzone) تتجاهل التغيرات الطفيفة حول المنتصف (مثلاً بين 480 و 540) لمنع تحرك المحركات أو اهتزاز السيرفوهات تلقائياً أثناء وضع السكون.
أبرز الاستخدامات:
التحكم التوجيهي بكاميرات المراقبة ومنصات الإمالة والتدوير (Pan/Tilt Servo Mounts).
قبضة التحكم الرئيسية لسيارات الروبوت وأجهزة التحكم اللاسلكية بنظام RC.
أذرع الروبوتات الصناعية (Robotic Arms) لتحريك المفاصل بسلاسة وتدريجية.
محاكاة أجهزة التحكم ولوحات الألعاب (HID Gamepads) ومؤشر الفأرة للحواسيب.